


基于PolarLabBox的PMSM零速带载闭环 全速域无感:8小时从理论到落地

永磁同步电机(PMSM)
零速带载闭环+全速域无感 >>>
8小时从理论到落地

操作讲解视频
MORE >>>

To Our Audience

熠速推出的PolarLabBox快速控制原型系统,支持工程师利用Simulink模型快速验证算法,做到了仿真到实物的快速实现。本文将以永磁同步电机的无感控制为例,带领大家如何在PolarLabBox上8小时(实际操作熟练度有异同,以实际操作时间为准)实现优异性能的控制算法。
想要实现全速域控制,零速带载闭环启动、正反转切换是不可避免的难点。传统的IF强拖-滑模观测器+锁相环(SMO+PLL)的策略仅能实现开环启动,且低速效果极差。高频注入(High Frequency Injection, HFI)在低速域的效果优异但由于高频信号的注入存在较大的噪音。本文使用一种基于有效磁链的混合型磁链观测器,一套算法不改动任何参数,即可完成PMSM全速域的无位置传感器控制。

01
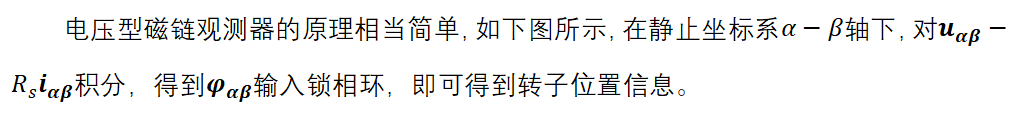
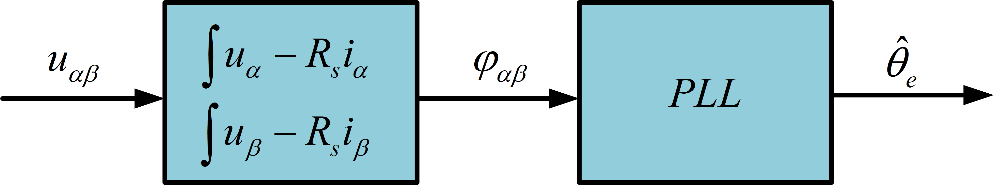
电压磁链观测器





02
电压—电流混合型有效磁链观测器


定子磁链除了可以被电压形式表达之外,还可以表达为以下的电流形式:


相比起电压模型,电流模型无需积分,但需要知晓转子位置信息,无法用其来主动估算转子位置。
考虑到电压模型的痛点,
扰动需要被补偿:
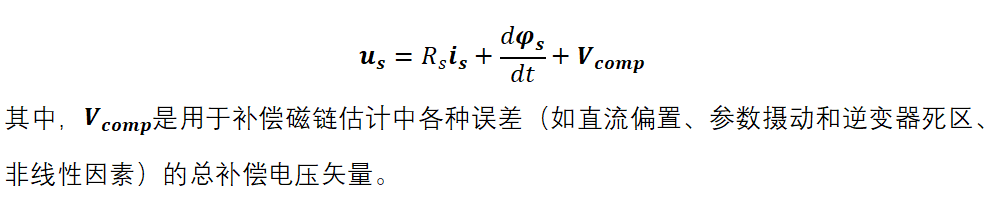
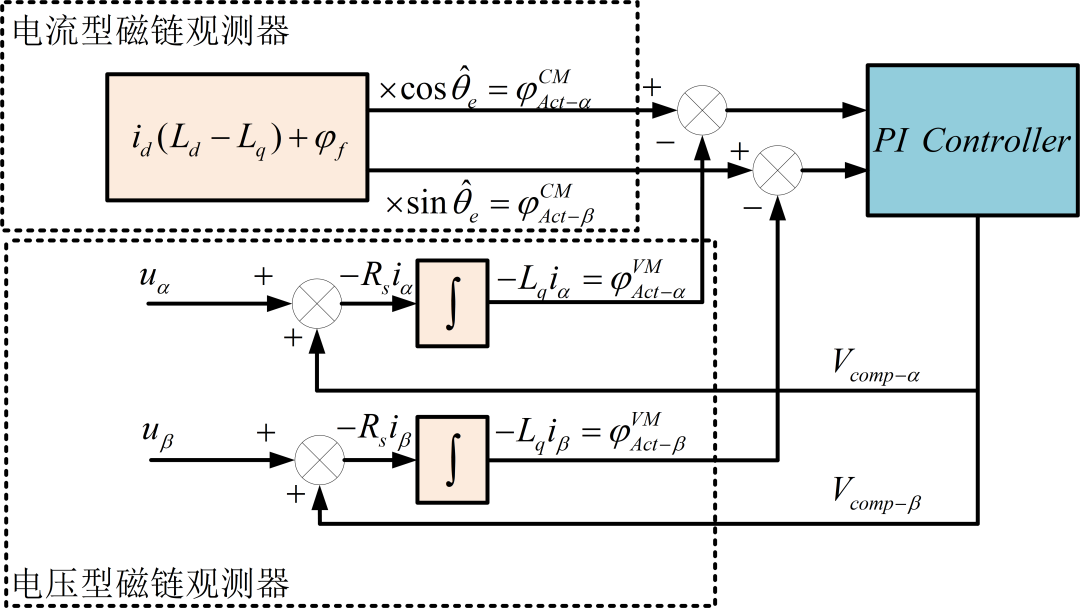
设计以下形式的有效磁链观测器:
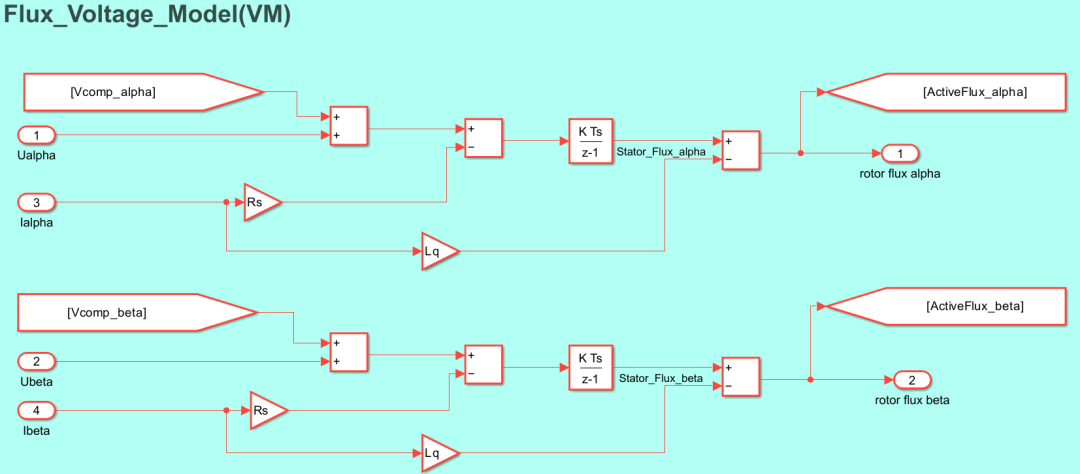
电压型有效磁链观测器按照下式来估算有效磁链(上标VM表示Voltage Model)
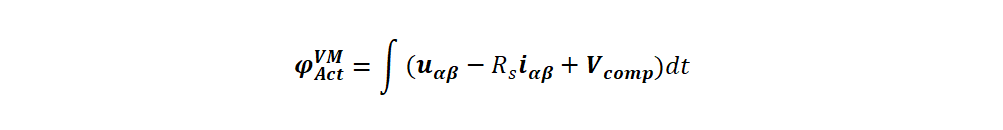
模型如下:
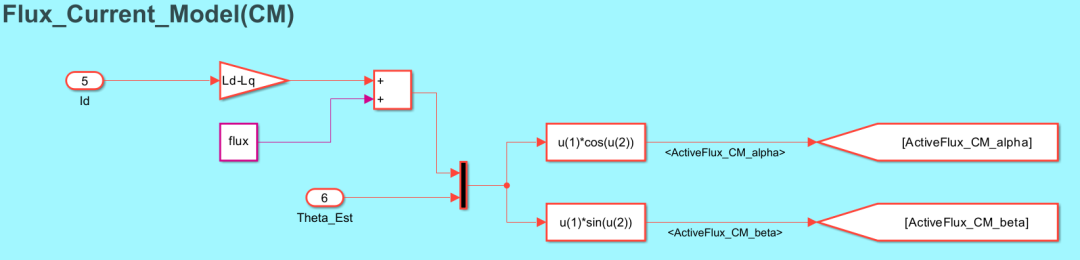
电流型有效磁链观测器按照下式来估算有效磁链(上标CM表示Current Model)

模型如下:

控制框图如下:
针对痛点的问题解决

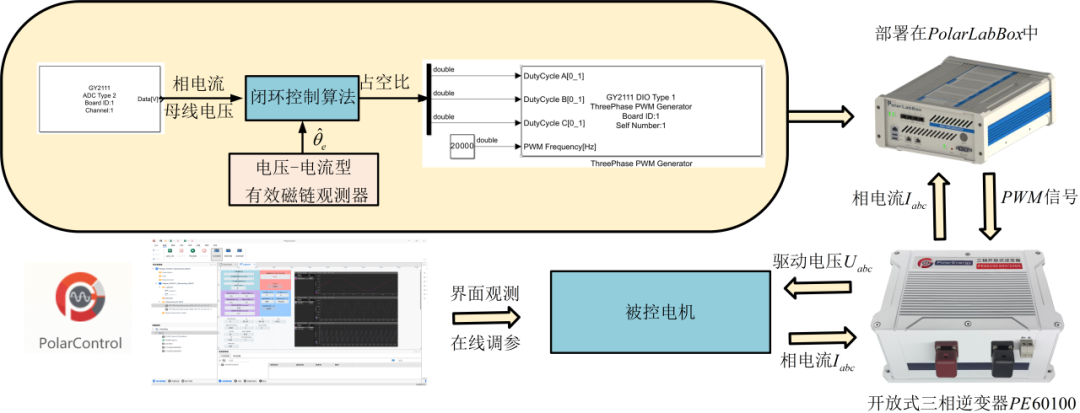
其中,PolarControl是PolarBox实时仿真系统系列的上位机软件,支持在线观测波形、修改控制参数、记录波形等功能;PolarEnergy作为逆变器,生成电机所需要的驱动电压。

03
试验平台
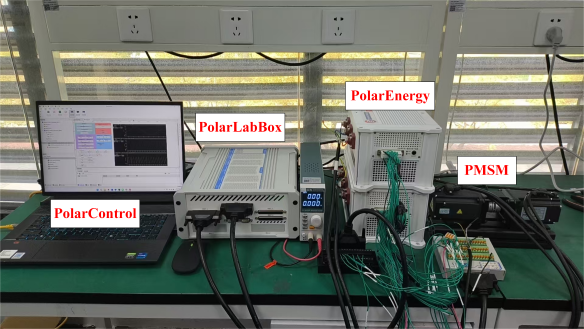
我们将在下面的基于PolarLabBox的实验平台中实现上述控制算法。其中,采样频率20kHz(PolarEnergy支持最高25kHz开关频率)。状态观测和参数下发均由PolarControl实现。PMSM对拖平台的陪试电机恒定施加约50%负载转矩,力矩控制算法同样运行在PolarLabBox中。此外,受试电机额定转速1000rpm[24Vdc]。
观察全速域控制效果:设置梯形转速指令-1.0额定速度~1.0额定速度(-1000RPM~1000RPM)以及方波转速指令-0.01额定速度~0.01额定速度(-10RPM~10RPM)带50%负载启动转速波形、角度波形和磁链波形如下所示。
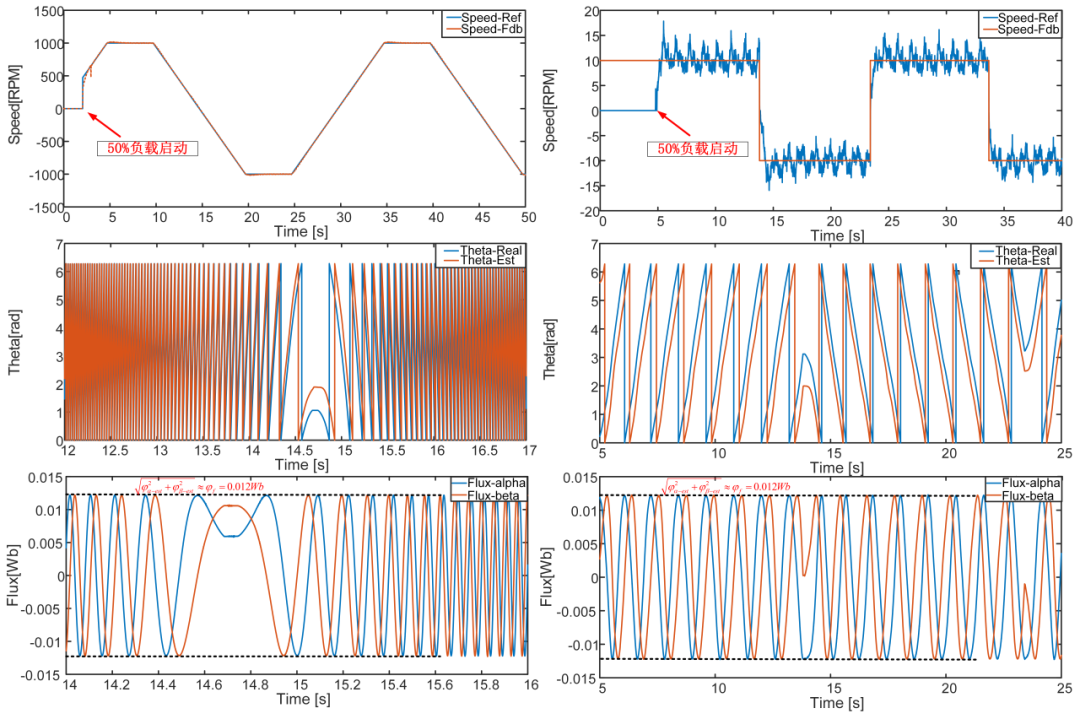
不难看出,在50%额定负载启动的情况下,本文所设计电压-电流型有效磁链观测器在PolarLabBox中得以快速验证,零速闭环带载启动效果、全速域控制效果、正反转效果性能优异。
欢迎垂询
MORE >>>
。


