


熠速AI智能体PolarBear如何调用IPG CarMaker完成测试

PART.01
◆企业智能提AI平台
PolarBear 是熠速开发的面向企业的智能体平台,以本地部署为基础,帮助企业把智能体、工具、知识和业务流程组织到同一工作环境中。用户既可以为一个岗位配置专属智能体,也可以通过群聊协作、可视化工作流和伴行智能体处理更复杂的任务。
平台支持为智能体配置模型、提示词、知识库、MCP 工具和 Skills,并保留工具调用、工作流节点与任务状态等执行记录。在本案例中,PolarBear 负责理解测试意图、加载执行规则、调用 CarMaker 工具、汇总仿真证据,并在对话中解释结果。
产品主页:
https://polarhub.yisuworld.com/polarbear
PART.02
各自负责什么?
◆PolarBear 任务输入
与工具调用
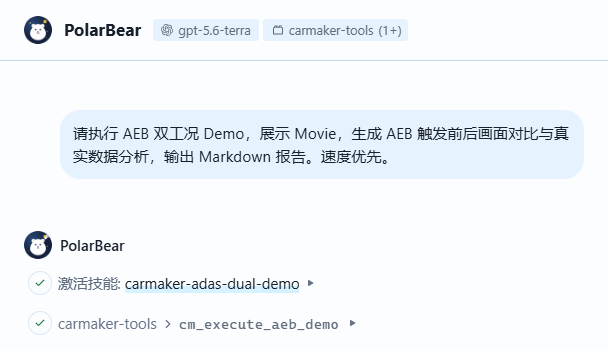
用户在 PolarBear 对话中提出测试任务,智能体加载 Skill 并调用IPG CarMaker官方提供的CarMaker Tools MCP 服务来调用仿真工具CarMaker。

IPG CarMaker 是用于虚拟试车的汽车仿真软件,可用于 ADAS、自动驾驶、车辆动力学和动力系统的开发测试。工程师可以把车辆、道路、交通参与者与控制功能放在同一仿真环境中,观察功能介入后车辆的实际响应。
本案例中,CarMaker 计算儿童横穿、AEB 制动与车辆运动,IPGMovie 展示对应的三维动画,ERG 文件保存车速、制动压力等时序数据。画面用来理解过程,数据用来核对结果。
MCP(Model Context Protocol,模型上下文协议)为 AI 应用调用外部工具提供统一的交互方式。IPG CarMaker官方提供了本Demo使用的CarMaker Tools MCP 服务。本 Demo利用 CarMaker 的本地命令通道和脚本接口,将工况加载、仿真控制、Movie 回放及结果读取封装成工具。
PolarBear 中的智能体根据工具说明传入参数,服务执行操作后返回状态、数据或文件位置。仿真计算仍由 CarMaker 完成。

◆ PolarBear与CarMaker的
MCP连接
PolarBear 是承载 AI 智能体的工作平台。配置好模型、MCP 工具与 Skill 后,用户即可在对话中下达测试任务、查看分析并输出报告。
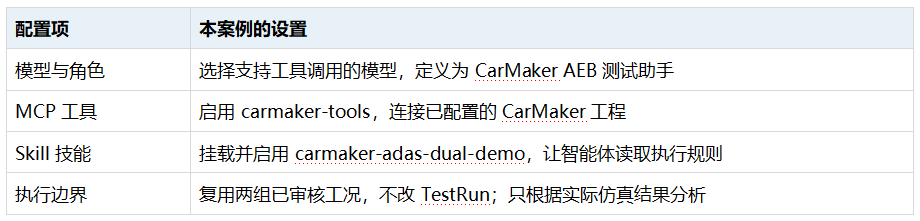
工况顺序、双视角相机、抓图时刻和指标口径预先写入 Skill。用户只需说明测试目的,PolarBear 按下面的流程完成调用与分析。

◆ AEB 双工况测试与分析流程
PART.03
同一个横穿场景,两组测试条件
自车行驶在城市道路上,儿童从路侧停放车辆附近横穿。遮挡使双方接近时留给制动的距离有限,适合用来观察 AEB 介入后的避撞效果。
两组使用相同的道路、车辆和行人运动逻辑,都启用 AEB。主要配置差异如下:

测试要回答两个问题:
AEB 是否针对横穿儿童介入?
介入之后,车辆能否在碰撞前停下?
把画面停在关键时刻
下面两组画面分别呈现 AEB 激活前后的变化,以及车辆与儿童最近接近或首次碰撞的时刻。
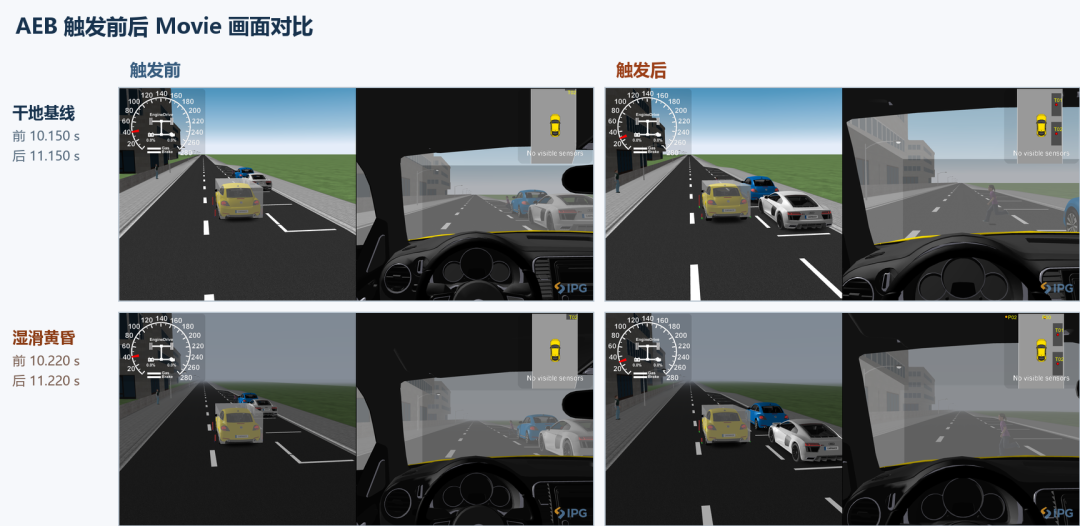
◆AEB 激活前后对比
(前后各 0.5 s)
触发前后的画面仍有遮挡,最近接近与首次碰撞画面则能更清楚地看到儿童的位置。
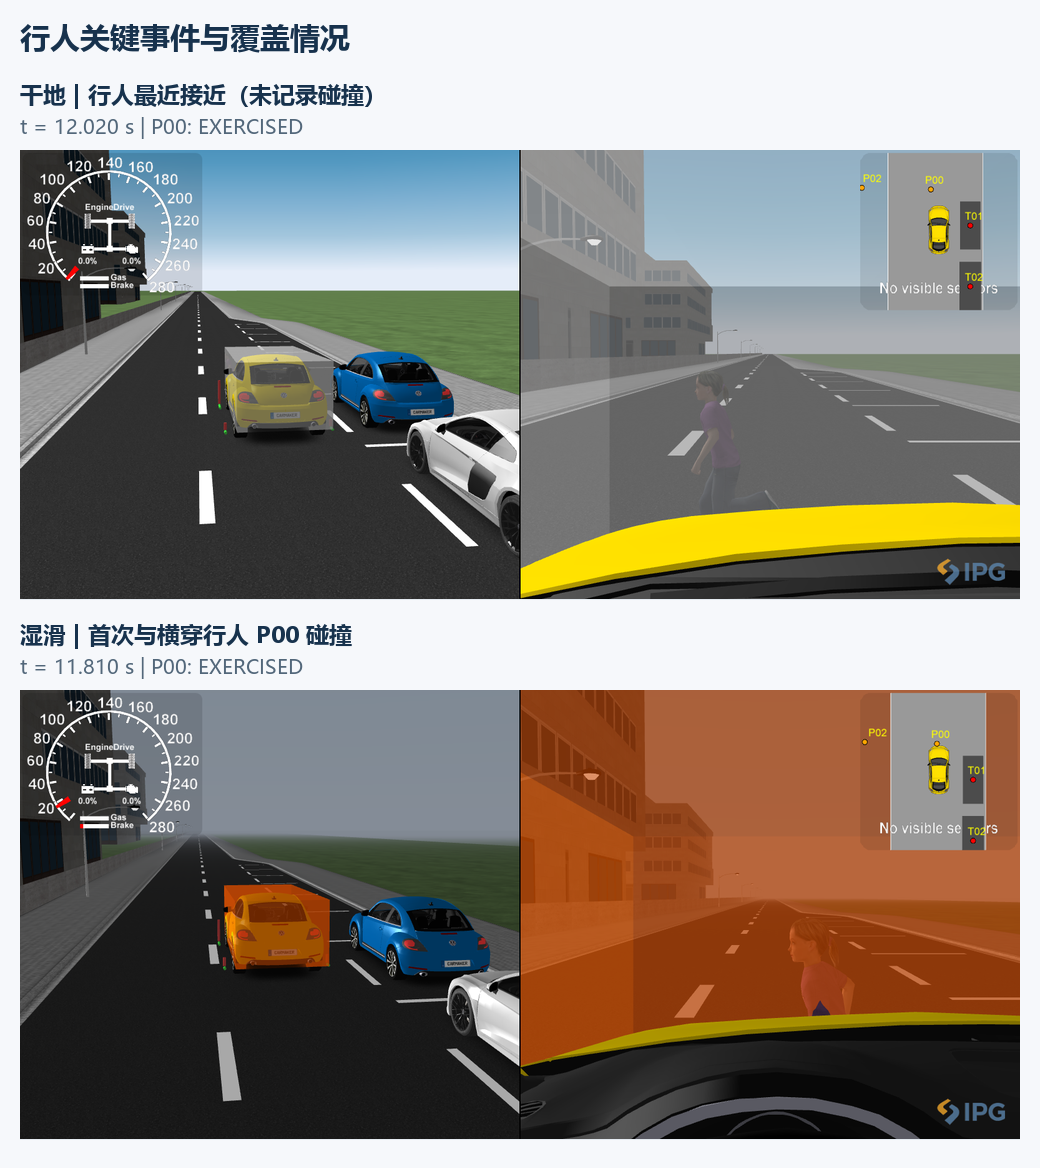
◆干地最近接近(12.02 s)
与湿滑首次碰撞(11.81 s)
湿滑工况在 10.72 秒激活 AEB,11.81 秒发生碰撞时,AEB 仍处于激活状态。记录中的制动目标与碰撞对象都指向同一个儿童。这就排除了“根本没有触发 AEB”的解释,接下来要看实际制动效果。
湿滑工况多走了2.22米
两份仿真结果文件(ERG)按相同口径统计,得到下面这组对比。
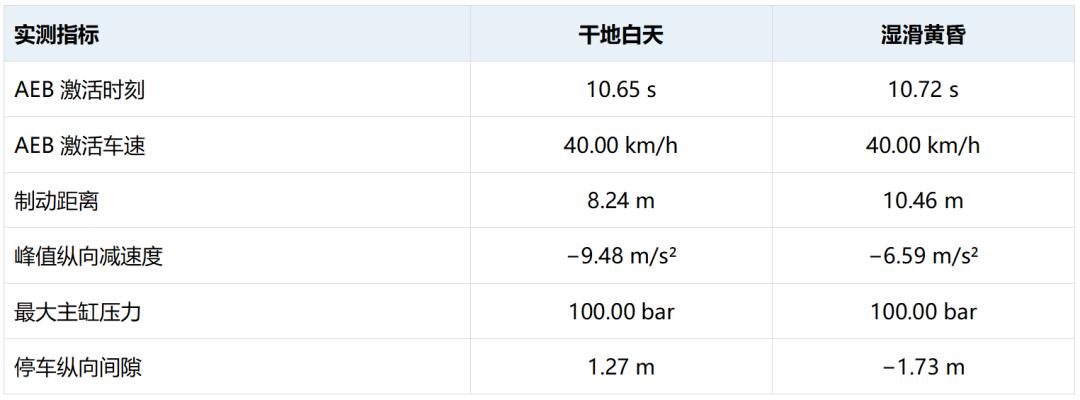
干地在目标前停下,留下约 1.27 米纵向间隙。湿滑的制动距离增加了 2.22 米,约 26.9%;达到停车判据时,车辆纵向位置已越过目标约 1.73 米。
车速降下来了,
但没来得及降到零
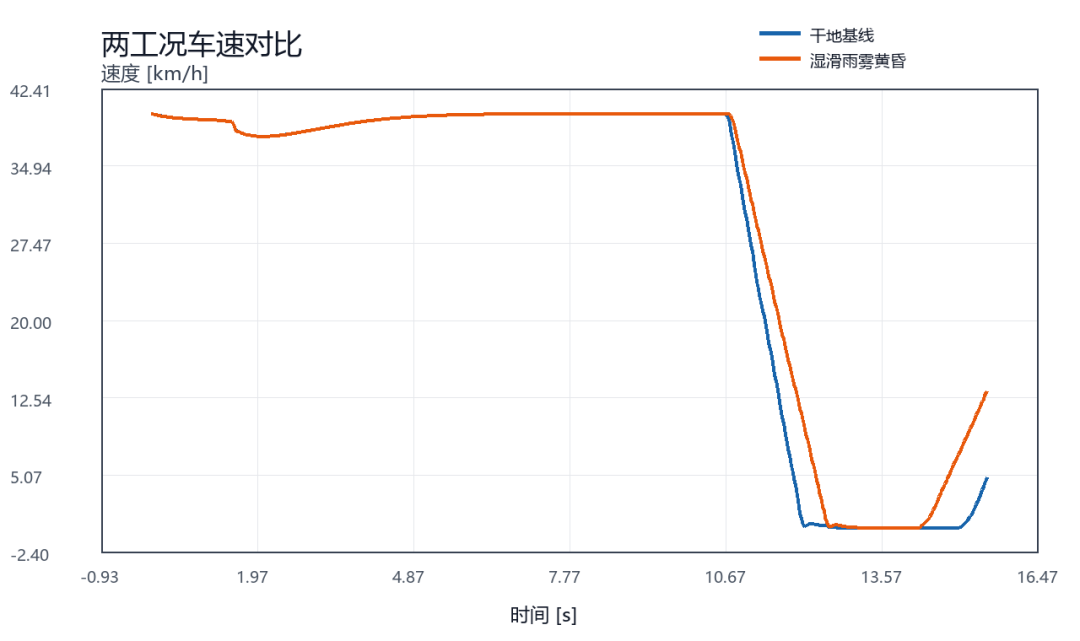
◆ 两工况车速对比
动画显示了碰撞,速度曲线则说明碰撞发生在制动过程中的哪个位置。两组激活 AEB 时的车速都约为 40 km/h,湿滑车辆在撞上儿童前已经减速,但当时仍有明显的残余速度。
制动压力相同,
车辆响应不同
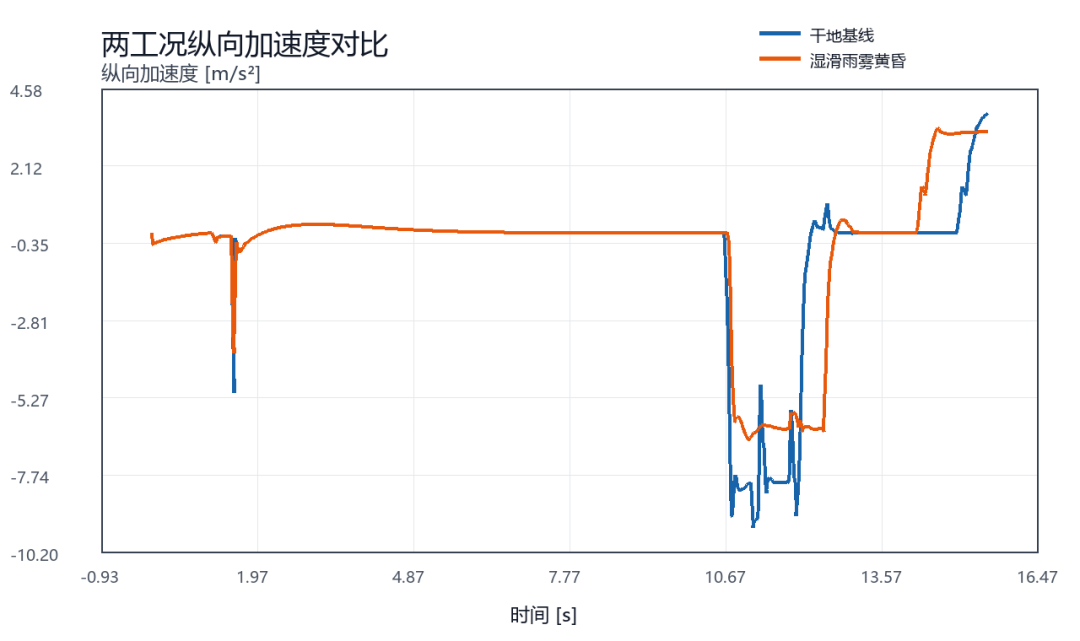
◆两工况纵向加速度对比
湿滑工况的峰值减速度绝对值更小,制动距离更长,与低附着下制动能力下降的表现相符。不过,这组对比还改变了横向偏置和环境条件;要量化附着系数的影响,需要固定其他条件单独测试,雨雾画面本身也不能证明感知性能发生了变化。
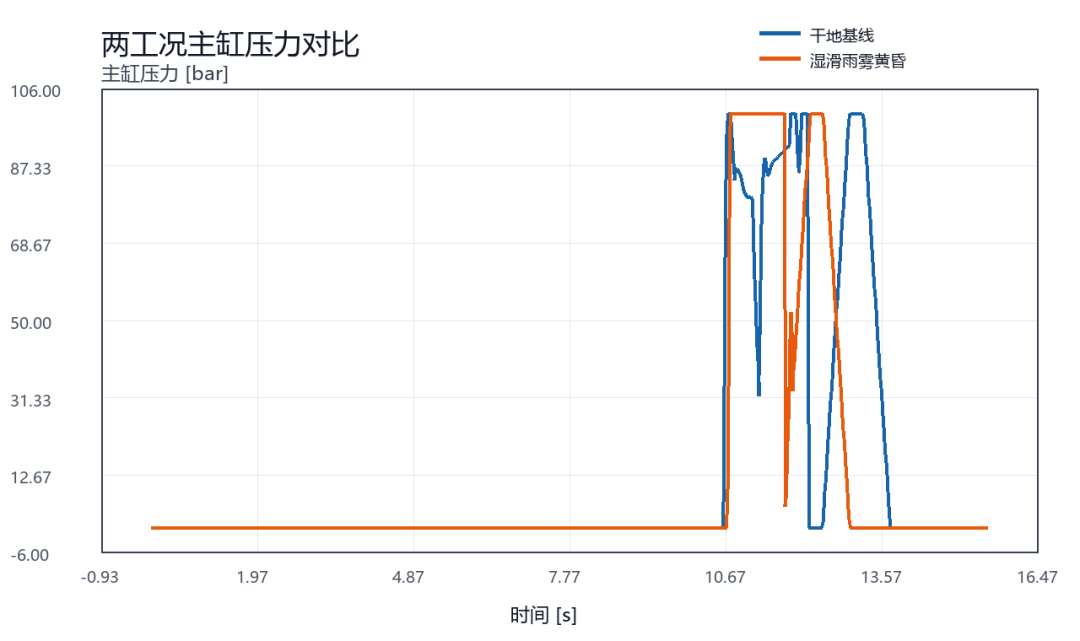
◆两工况主缸压力对比
两组 AEB 激活时的目标减速度均为 8.00 m/s²,最大主缸压力也相同,实际减速效果却不同。仅检查控制器有没有发出制动请求,并不足以判断能否避撞。
PolarBear 如何分析测试结果
智能体结合 AEB 状态、目标编号 P00(儿童目标)和碰撞记录,区分“未触发”与“已触发但未避撞”,再给出后续验证方向。
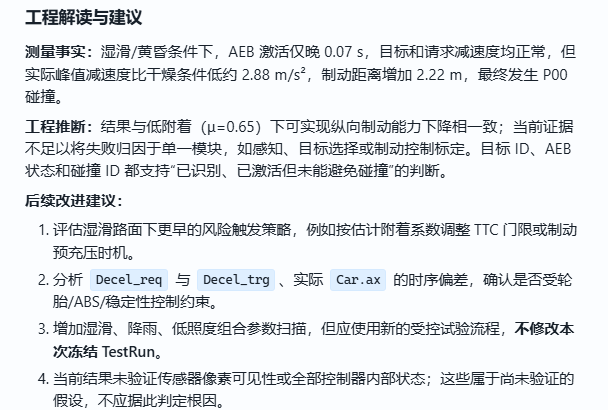
◆ PolarBear 工程分析
与改进建议
案例启示
这次测试中,AEB 在两组工况下都识别了儿童目标并介入制动,但避撞结果不同。干地车辆在目标前停下,湿滑车辆的制动距离多出 2.22 米,最终带着 16.66 km/h 的残余速度发生碰撞。后续改进需要同时关注触发时机与实际制动能力,不能只看“AEB 已激活”这一项状态。
对工程师而言,这套组合把测试入口留在对话中,同时保留 CarMaker 的仿真模型、动画和结果数据,便于复核结论,并沿用同一套规则继续测试。

◆ 软件协同界面
(仅作环境展示)
PART.04
在相应工况、控制器接口和判据准备好后,这套流程还可以用于下面两类工作(仅举例,不限于此)。
国标基础工况预验证
以 GB/T 39901—2021《乘用车自动紧急制动系统(AEBS)性能要求及试验方法》 为参考,可以先从自车接近静止前车、运动前车等基础工况入手,检查预警和制动介入情况。
工程师按适用条款确认车速、目标轨迹、试验容差和判据,在 CarMaker 中准备测试集;PolarBear 按清单调用运行,汇总各项结果,并把未达标项目的动画和曲线单独列出。这样,在安排实车试验前,就能先排查明显的触发遗漏或制动不足。仿真用于开发预验证,不能替代正式标准试验。
AEB 参数标定对比
这次湿滑工况没刹住,下一步可以问得更具体:如果把制动触发提前一些,停车间隙会改善多少?会不会在相邻车辆经过时误制动?
在控制器开放相应标定参数的前提下,工程师可以选定几组碰撞时间阈值(TTC)或目标减速度,先固定道路、目标轨迹和附着条件,每次比较一个参数。CarMaker 运行各组方案,PolarBear 将碰撞速度、停车间隙与减速度曲线汇总到同一份报告,再补测不该制动的对照场景。参数变型可以利用 CarMaker 的 测试参数配置功能 组织,并接入相应的 MCP 工具与 Skill。
这能帮助工程师筛选值得继续验证的标定方案。最终参数仍需结合误制动表现、乘坐感受和实车结果确定。


