


具身智能与机器人 RCP/HIL 解决方案
方案概述
具身智能与机器人系统融合感知、决策、运动控制和多轴执行机构,具有控制链路长、实时性要求高、软硬件耦合复杂、异常工况难以复现等特点。传统实物样机测试往往受制于样机成熟度、测试安全性及场景覆盖范围,难以满足控制算法快速迭代和复杂系统充分验证的需求。
熠速面向具身智能及机器人研发测试场景,提供覆盖快速控制原型(RCP)和硬件在环仿真(HIL)的完整解决方案。方案以高性能实时仿真机为核心,结合实时模型、总线通信、故障注入、试验管理及机柜集成能力,贯通控制算法开发、控制器验证与系统级集成测试流程。
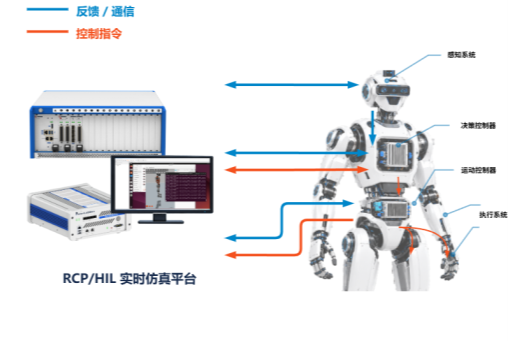
图 1 具身智能与机器人RCP/HIL测试解决方案的整体架构
该方案可在机器人本体或完整物理样机尚未就绪时,构建可重复、可控制的实时闭环试验环境,帮助研发团队更早发现控制策略、软硬件接口和系统协同问题,提升测试覆盖度,降低极限及故障工况测试风险,加快产品迭代与工程化验证。
l 缩短开发周期:支持控制算法快速部署、在线调参与实时验证,减少从模型设计到目标控制器实现之间的重复开发工作。
l 提升测试覆盖度:可重复模拟正常、边界、极限及故障工况,覆盖实物测试中难以稳定构造的复杂场景。
l 降低样机依赖:利用实时模型替代机器人本体、执行机构、负载或环境,使控制器测试能够提前开展。
l 保障测试安全:在虚拟闭环环境中验证失稳、碰撞风险、传感器异常和执行器故障等高风险工况,减少设备损坏和人员安全风险。
l 支持分层验证:从单一运动控制器、伺服控制器测试,扩展至多轴运动控制及“感知—决策—执行”全闭环系统验证。
l 灵活配置与扩展:可根据控制器接口、轴数、通信协议、模型规模及测试流程,提供实时仿真机配置与定制化机柜集成。
2 总体技术架构
方案采用“模型—实时计算—接口适配—被测对象—试验管理”的分层架构,可依据研发阶段切换为RCP、控制器HIL、多控制器HIL或HIL与数字孪生联合测试形态。
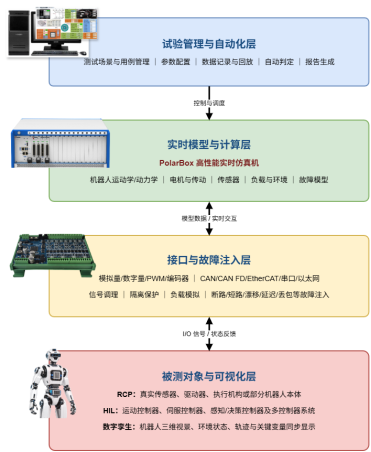
图 2 RCP/HIL总体技术架构
2.1 方案构成
2.1.1 CP快速控制原型系统
RCP快速控制原型系统用于机器人控制算法的早期开发与验证。开发人员可将运动控制、轨迹规划、力位控制、状态估计或执行机构控制算法部署至实时仿真平台,在真实传感器、驱动器、执行机构或机器人本体参与的闭环环境中运行。
通过实时数据监测、参数在线调整和算法快速迭代,研发人员能够直观评估不同控制策略的动态性能,缩短算法从仿真设计到实物验证的周期。
典型应用包括:
l 机器人运动控制算法快速验证
l 关节位置、速度及力矩控制策略开发
l 灵巧手抓取与多指协同控制验证
l 电动推杆及线性执行机构控制验证
l 多轴轨迹规划与协调控制
l 力控制、阻抗控制及柔顺控制策略验证
l 感知与决策算法的实时接入和闭环调试
RCP系统组成如下图:
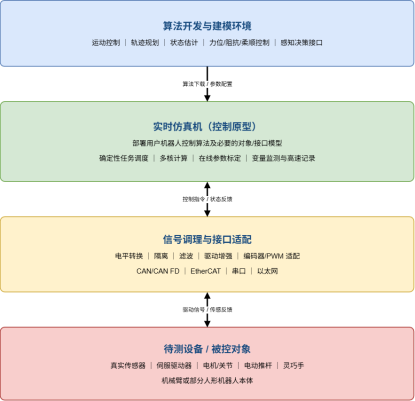
图 3 RCP系统组成
l 实时计算:依据控制周期、自由度数量、动力学复杂度和算法负载配置CPU/多核并行资源,并预留算法扩展余量。
l 实时接口:按待测设备配置模拟量、数字量、PWM、编码器及CAN/CAN FD、EtherCAT、串口、以太网等接口。
l 同步机制:支持统一时钟、任务优先级、采样与输出同步,控制关键链路的端到端延迟与抖动。
l 数据能力:支持关键变量在线监测、参数标定、触发记录、长时数据采集以及试验数据导出。
l 安全机制:设置急停、软硬限位、输出使能、看门狗、通信超时、异常复位和安全状态回退逻辑。
2.1.2 HIL半实物硬件在环仿真系统
HIL系统将真实被测控制器接入由实时仿真机运行的机器人本体、执行机构、传感器、负载及环境模型中,通过真实电气信号和通信总线构成闭环测试环境。
测试过程中,实时仿真系统根据控制器输出计算机器人的运动和环境响应,并将位置、速度、力矩、力、触觉或其他反馈信号实时返回控制器。由此可在无需完整机器人样机的情况下,对控制器功能、实时性、接口兼容性、异常处理及控制性能进行系统验证。
HIL系统可根据测试需求集成:
l 高性能实时仿真机
l 机器人本体与执行机构实时模型
l 传感器及环境仿真模型
l 模拟量、数字量、PWM及编码器等I/O接口
l CAN、CAN FD、EtherCAT、串口及以太网等通信接口
l 信号调理、负载模拟与故障注入单元
l 实时数据监测、记录及试验管理软件
l 自动化测试与测试报告生成模块
l 定制化测试机柜、线束及安全保护单元
2.1.2.1 HIL系统组成
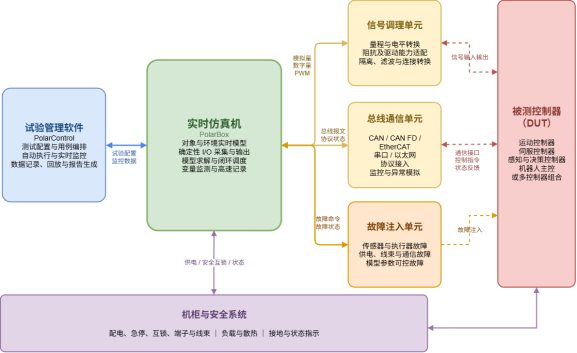
图 4 HIL系统组成
2.1.2.2 实时模型
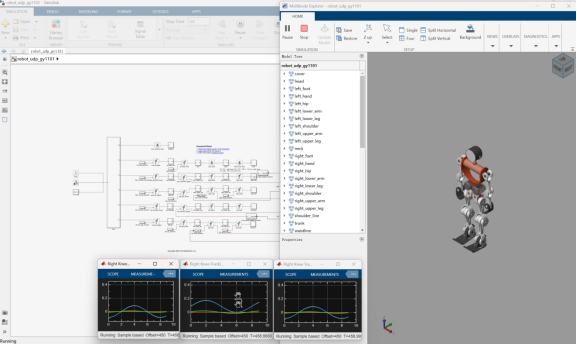
图 5 人形机器人实时模型示例
l 机器人本体模型:刚体运动学、多体动力学、关节耦合、质心、惯量和限位。
l 执行机构模型:电机、电流环/功率级、减速器、丝杠、电动推杆、摩擦、间隙、弹性和效率。
l 传感器模型:编码器、IMU、力/力矩、触觉、位置、速度、电流、温度以及噪声、偏置、漂移和延迟。
l 负载与接触模型:末端负载、外力扰动、地面接触、抓取接触、碰撞和约束。
l 环境与任务模型:目标物体、障碍物、工位、地形和任务状态机;必要时与场景软件联合运行。
l 故障模型:参数退化、卡滞、开路/短路、超限、数据异常、通信延迟/丢包及供电波动。
2.1.2.3 故障注入设计
故障注入支持模型级、信号级和通信级三类方式。故障具备可配置的触发时间、持续时间、幅值/概率、恢复方式和安全互锁,并记录注入指令、DUT响应和判定结果。
|
故障层级 |
典型故障 |
验证重点 |
|---|---|---|
|
模型级 |
负载突变、摩擦增大、关节卡滞、参数漂移、碰撞与外力扰动 |
控制鲁棒性、故障诊断、降级控制 |
|
传感器/信号级 |
断线、短路、卡值、偏置、漂移、噪声、超量程、脉冲丢失 |
合理性检查、滤波、冗余切换、安全状态 |
|
执行器级 |
输出受限、失效、反向、堵转、过流、过温、响应迟滞 |
保护阈值、故障隔离、系统影响 |
|
通信级 |
延迟、抖动、丢包、乱序、错误帧、节点掉线、总线过载 |
超时策略、同步、重连、降级 |
|
供电/线束级 |
欠压、过压、瞬断、接触不良、开路/短路 |
复位行为、上电时序、保护与恢复 |
l 测试准备:加载DUT软件、模型版本、参数集、接口配置和测试用例。
l 环境初始化:执行上电、通信握手、模型初值设置、零位和安全条件确认。
l 工况激励:按时间、事件或状态触发输入、扰动和故障。
l 实时采集:同步记录控制器通信、I/O、模型状态、故障状态和关键性能变量。
l 在线判定:依据阈值、时序、状态序列及波形特征完成自动判定。
l 恢复与重复:自动复位、切换参数或软件版本,开展批量回归和边界扫描。
l 报告输出:生成测试概况、环境配置、步骤、曲线、判定、异常证据与追溯信息。
2.2 机器人电机部件级伺服控制器测试
面向灵巧手、旋转关节、电动推杆及其他机器人执行机构的伺服控制器,构建基于FPGA的高速电机、机械传动、负载及传感器实时模型,开展闭环功能和性能验证。
测试内容包括:
·电流、速度和位置控制环验证;
·编码器及位置传感器信号模拟;
·摩擦、间隙、弹性和负载变化模拟;
·堵转、超载、过流及过温保护测试;
·执行机构故障及降级控制验证。
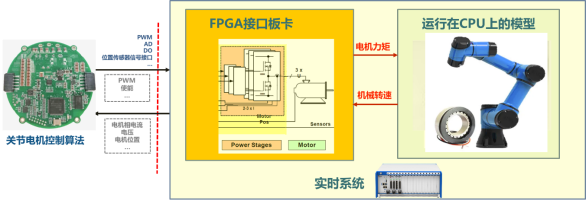
图 6 机器人电机伺服算法验证硬件在环仿真平台
2.3 系统级集成测试
2.3.1 机器人多轴运动控制集成测试
将机器人主控制器、多个伺服控制器及实时机器人模型接入统一测试环境,验证多控制器之间的通信、同步和协同控制能力。
系统可模拟多自由度机械臂、人形机器人、移动机器人、灵巧手等对象的运动学、动力学、关节执行机构及外部负载,实现从控制指令下发到状态反馈的实时闭环。
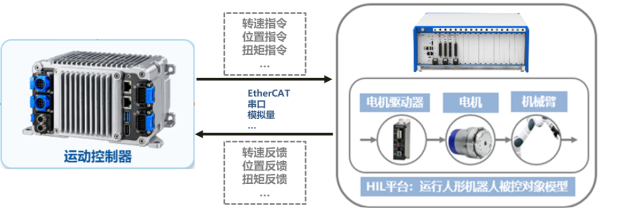
图 7 机器人运动控制器硬件在环仿真平台
重点验证内容包括:
·多轴轨迹跟踪精度与同步性能
·控制器与伺服驱动器通信一致性
·不同控制周期下的系统实时性
·关节耦合及负载变化下的控制稳定性
·启停、急停、限位和模式切换逻辑
·单轴故障对整机运动状态的影响
·故障隔离、系统降级及安全保护策略
2.3.2 感知—决策—执行全闭环测试
面向具身智能系统,将感知输入、决策控制器、运动控制器、伺服控制器以及机器人本体和环境模型进行闭环集成,建立覆盖完整控制链路的测试平台。
实时仿真系统根据机器人动作动态更新本体状态和环境反馈,感知与决策控制器据此生成新的任务或运动指令,从而形成“环境感知—状态理解—任务决策—运动执行—反馈更新”的全闭环测试过程。
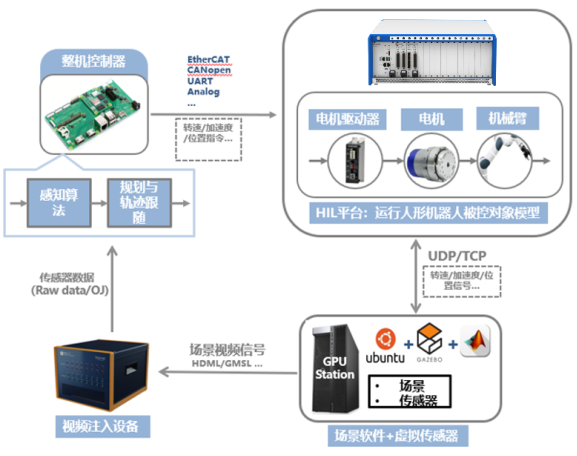
图 8 机器人感知—决策—执行全闭环硬件在环仿真平台
该平台可用于验证:
感知、决策与执行链路的功能一致性
多控制器之间的数据交互与时序匹配
任务规划与底层运动控制的协同能力
通信延迟、数据异常对机器人行为的影响
复杂任务及连续动作执行过程
环境扰动和执行偏差下的在线调整能力
异常状态识别、安全响应与故障恢复机制
2.4 RCP/HIL与数字孪生融合系统
2.4.1 方案定位
RCP/HIL与数字孪生融合方案在控制器闭环验证基础上增加三维场景和环境仿真能力。实时仿真机运行人形机器人或其他机器人对象的实时运动学、动力学、执行机构和传感器模型,接收被测控制器的控制指令并计算机器人状态;场景平台同步接收关节位置、姿态、速度、接触、力及环境交互状态,以三维形式显示机器人运动控制状态、作业环境和任务过程,并可将环境事件或虚拟传感器信息反馈至实时闭环。
2.4.2 系统架构与数据流
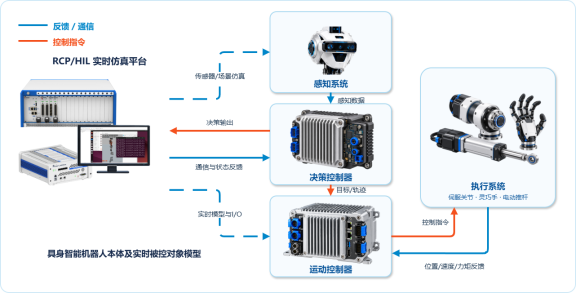
图 9 RCP/HIL与数字孪生融合系统
2.4.3 实时仿真与场景协同机制
主闭环由实时仿真机保证:控制器I/O与机器人动力学模型按固定步长运行,确保控制验证的确定性。
场景平台与实时仿真机解耦:场景采用独立渲染频率,通过时间戳和插值平滑显示,不反向破坏硬实时闭环。
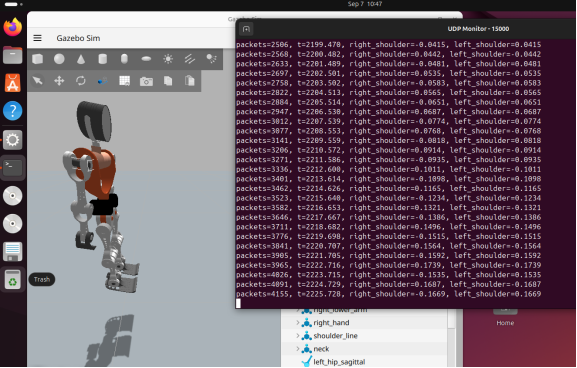
图 10 Gazebo人形机器人场景平台
统一坐标与模型映射:建立实时模型关节、连杆、传感器及场景对象与三维模型节点的一致映射。
双向环境交互:场景/环境引擎可将目标位置、障碍物、地形、接触事件或虚拟传感器结果发送给实时模型。
数据一致性:采用统一时钟、时间戳、缓存和延迟监控,确保控制数据、仿真状态、视频/场景和测试事件可关联回放。
2.4.4 可视化与数字孪生功能
|
功能模块 |
功能描述 |
|---|---|
|
机器人状态可视化 |
显示整机姿态、关节运动、末端轨迹、质心/支撑多边形、速度和力信息 |
|
环境与任务可视化 |
构建工位、障碍物、地形、目标物体和任务流程,显示机器人与环境交互 |
|
故障与告警叠加 |
将故障注入位置、控制器诊断、超限变量和安全状态直接叠加到数字机器人 |
|
数据仪表盘 |
同步显示关键波形、状态机、总线负载、实时周期和性能指标 |
|
记录与回放 |
按统一时间轴回放机器人动作、环境变化、控制指令、反馈信号和异常事件 |
|
方案对比 |
对比不同控制算法、参数、软件版本或故障策略下的动作与指标差异 |
2.4.5 典型人形机器人测试场景
l 站立与平衡:姿态扰动、地面倾斜、外力冲击、传感器漂移及单关节性能退化。
l 步态与行走:起步、停止、转向、速度切换、不同地形、打滑和接触参数变化。
l 全身协调:上肢操作与下肢平衡协同、质心调整、多控制器时序与资源冲突。
l 抓取与操作:目标定位、末端轨迹、接触力、抓取稳定性以及目标物体属性变化。
l 异常与安全:通信中断、关节掉线、编码器异常、执行器堵转、碰撞风险和安全停机。
l 连续任务:感知输入、任务规划、步态/操作切换及异常恢复的长流程闭环验证。
熠速优势
实时仿真机处理器采用多核高性能CPU,可满足各类型具身智能、人型机器人模型的实时计算要求,可支持模型的百微秒级至毫秒级计算,最小仿真步长可达10微秒。
实时处理器可支持各种类型的I/O和总线接口,涵盖模拟量、离散量、频率量信号I/O接口以及RS232/RS422/RS485、CAN/CANFD等通用接口,反射内存等总线接口。采用模块化积木式设计,可根据使用需求灵活选择接口种类和数量。
硬件配置和代码生成基于Simulink模型直接实现,无需手写任何代码,易于新手学习并掌握。试验管理软件功能强大,提供丰富的GUI组件,实现仪表界面搭建,参数在线调整以及信号在线观测和记录。无代码图形化使用。自动化测试软件可基于Excel或图形化流程图式搭建,无需编码,学习上手方便。
熠速可结合客户机器人类型、控制器架构、接口协议及测试目标,提供从方案设计到系统交付的一体化服务:
·RCP快速控制原型平台
·HIL硬件在环测试平台
·PolarBox高性能实时仿真机
·实时仿真模型适配与定制开发
·I/O、总线通信及故障注入配置
·自动化测试与试验管理软件
·测试机柜、线束及配电安全集成
·系统联调、测试用例开发与技术培训
·现有研发工具链及实验室设备集成
·数字孪生与三维场景平台集成
通过模块化软硬件架构,方案可从单控制器测试平台逐步扩展为多控制器、多人形关节或整机闭环测试系统,满足具身智能与机器人产品从算法开发、部件验证到系统集成的不同阶段需求。
熠速具身智能与机器人RCP/HIL测试解决方案以高性能实时仿真机为核心,将控制算法快速原型、真实控制器硬件在环、信号调理与故障注入、自动化测试,以及数字孪生场景能力整合为统一平台。平台既可在样机缺失阶段支持算法和控制器提前验证,也可在系统集成阶段覆盖多轴协同、完整控制链路、极限与异常工况。通过模块化扩展和统一数据闭环,客户可逐步形成可复用、可追溯、可自动回归的机器人研发测试体系,加速产品从算法原型走向工程化与规模化验证。


